哈喽大家好,我是这篇文章的作者之一。文章刚刚挂出来,没想到大家这么感兴趣,有很多人问了我很多关于这篇文章的问题,我在这里统一回答一下~ 看不懂数学只想看八卦的可以直接跳到最下面。
1. Hilbert 第六问题
物理学的一个基本原则认为,物质在最基本的层面上由粒子构成。这些粒子按照基本的微观规律相互作用,例如经典系统中的牛顿运动定律。然而,在宏观尺度上,物质通常表现出由连续介质力学和流体动力学所描述的涌现行为,这些行为遵循经验性定律,如 Euler 方程 和 Navier-Stokes 方程。物理学与数学交叉领域的一个核心问题是,是否可以将微观定律作为公理,并将经验性的宏观定律作为定理加以证明,从而确立物理学作为数学的一个严谨分支。
这一挑战正是 Hilbert 第六问题所涉及的内容。在1900年国际数学家大会上,Hilbert提出了23个问题,其中第六个问题涉及物理学的公理化。具体而言,Hilbert 要求选择几个有限的基本微观物理定律,将已知的物理定律以数学定理的方式从这些基本物理定律推导出来。1(#ref_1)
在Hilbert 的那个时代,已知的基本物理定律基本上只有牛顿第二定律,后来的相对论和量子力学都还没有诞生,即使这样,物理学仍然是个庞大的学科,这个宏大的问题并不是一个合理的数学问题。所以Hilbert在之后给定了一个补充,在这个补充之中,问题被限定在关于流体的统计物理中。Hilbert希望能以基本的力学定律---牛顿运动定律,先严格化kinetic theory中的极限过程,从而推导出 Boltzmann 方程 ,再用 Boltzmann 方程推导一些常见的连续性方程---Navier Stokes equation.2(#ref_2)
2. 经典粒子系统与微观动力学
经典力学的基本规律是牛顿第二定律,它描述了相互作用的粒子系统的演化:
d 2 x i d t 2 = F i = − ∑ 1 ≤ i < j ≤ N ∇ Φ ( x i − x j ) \frac{d^2 x_i}{d t^2} = F_i =-\sum_{1\le i < j\le N} \nabla \Phi(x_i-x_j) d t 2 d 2 x i = F i = − ∑ 1 ≤ i < j ≤ N ∇Φ ( x i − x j ) N N N Φ \Phi Φ
从宏观的角度,从不严格的经验性推导我们知道流体满足不可压 Navier-Stokes 方程
ρ ( ∂ u ∂ t + u ⋅ ∇ u ) = − ∇ p + μ ∇ 2 u \rho \left( \frac{\partial \mathbf{u}}{\partial t} + \mathbf{u} \cdot \nabla \mathbf{u} \right) = - \nabla p + \mu \nabla^2 \mathbf{u} ρ ( ∂ t ∂ u + u ⋅ ∇ u ) = − ∇ p + μ ∇ 2 u ∇ ⋅ u = 0 \nabla \cdot \mathbf{u} = 0 ∇ ⋅ u = 0 N N N 从牛顿第二定律在数学上严格证明 Navier-Stokes 方程 。当然了,宏观的流体也会满足其他的方程,比如 Euler 方程,这是由于势函数 Φ \Phi Φ
推导这些偏微分方程的一个根本障碍是不可逆性悖论 ,即牛顿微观定律的时间可逆性与宏观行为的时间不可逆性之间的明显矛盾。牛顿运动定律是一个时间可逆的方程,如果我们在牛顿运动定律 d 2 x i d t 2 = F i \frac{d^2 x_i}{d t^2} = F_i d t 2 d 2 x i = F i t → − t t\rightarrow -t t → − t
3. 我们这篇文章的主要结论
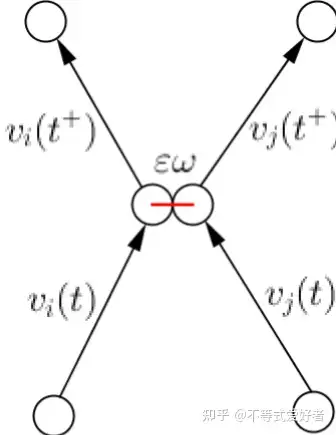
尽管可以考虑更一般的情况,为了简化起见,我们只考虑硬球散射势 在 Boltzmann-Grad 标度下的行为。该势函数的定义为 ( ε \varepsilon ε
Φ ( x ) = { ∞ , ∣ x ∣ ≤ ε , 0 , ∣ x ∣ > ε . \Phi(x) = \begin{cases} \infty, & |x| \leq \varepsilon, \\ 0, & |x| > \varepsilon. \end{cases} Φ ( x ) = { ∞ , 0 , ∣ x ∣ ≤ ε , ∣ x ∣ > ε . ε \varepsilon ε
硬球散射
而 Boltzmann-Grad 标度是说,让 N , ε − 1 → ∞ N, \varepsilon^{-1}\rightarrow \infty N , ε − 1 → ∞ N ⋅ ε d − 1 = 1 N\cdot \varepsilon^{d-1} = 1 N ⋅ ε d − 1 = 1 l = ( N ⋅ ε d − 1 ) − 1 l = (N\cdot \varepsilon^{d-1})^{-1} l = ( N ⋅ ε d − 1 ) − 1 l = 1 l = 1 l = 1 ε \varepsilon ε ε 1 2 \varepsilon^{\frac{1}{2}} ε 2 1 l = ε l = \varepsilon l = ε
为简单起见,我们的工作只考虑硬球散射势 在 Boltzmann-Grad 标度下的行为。我们在这个方向主要有两篇文章,一篇是去年8月份挂出来的一篇文章 Long time derivation of the Boltzmann equation from hard sphere dynamics,这一篇解决了整个问题中间最难的一步,即从牛顿第二定律证明粒子系统的独立性假设(见下面的解释),并推导出 Boltzmann 方程。另外一篇相对简单的工作是今年三月份刚刚挂出来的 Hilbert’s Sixth Problem: derivation of fluid equations via Boltzmann’s kinetic theory,在这篇文章我们结合之前已知的 Boltzmann 方程可以推出流体方程的结果,从牛顿运动定律直接证明了几类常见的流体方程,从而在硬球散射势在 Boltzmann-Grad标度两个假设下解决了 Hilbert 第六问题。
4. 什么是独立性假设,怎么克服不可逆性带来的困难
接下来我们讲一讲我们工作中的一些要点,首先整个证明基本上可以被概括为
牛顿第二定律 → ( 1 ) \xrightarrow{(1)} ( 1 ) → ( 2 ) \xrightarrow{(2)} ( 2 ) → ( 3 ) \xrightarrow{(3)} ( 3 )
4.1. 独立性假设
让我们先解释独立性假设 ,考虑牛顿第二定律, d 2 x i d t 2 = − ∑ 1 ≤ i < j ≤ N ∇ Φ ( x i − x j ) \frac{d^2 x_i}{d t^2} =-\sum_{1\le i < j\le N} \nabla \Phi(x_i-x_j) d t 2 d 2 x i = − ∑ 1 ≤ i < j ≤ N ∇Φ ( x i − x j )
d x i d t = v i \frac{d x_i}{d t} = v_i d t d x i = v i d v i d t = F i = − ∑ 1 ≤ i < j ≤ N ∇ Φ ( x i − x j ) \frac{d v_i}{d t} = F_i =-\sum_{1\le i < j\le N} \nabla \Phi(x_i-x_j) d t d v i = F i = − ∑ 1 ≤ i < j ≤ N ∇Φ ( x i − x j ) ( t , x 1 , v 1 , ⋯ , x N , v N ) (t, x_1,v_1,\cdots, x_N,v_N) ( t , x 1 , v 1 , ⋯ , x N , v N ) f ( t , x 1 , v 1 , ⋯ , x s , v s ) f(t, x_1,v_1,\cdots, x_s,v_s) f ( t , x 1 , v 1 , ⋯ , x s , v s )
独立性假设. 如果初始 t = 0 t = 0 t = 0
f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) ≈ ε → 0 f 0 ( x 1 , v 1 ) ⋯ f 0 ( x s , v s ) f(0, x_1,v_1,\cdots, x_s,v_s) \approx_{\varepsilon\rightarrow 0} f_0( x_1,v_1)\cdots f_0(x_s,v_s) f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) ≈ ε → 0 f 0 ( x 1 , v 1 ) ⋯ f 0 ( x s , v s ) t t t
f ( t , x 1 , v 1 , ⋯ , x s , v s ) ≈ ε → 0 f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) f(t, x_1,v_1,\cdots, x_s,v_s) \approx_{\varepsilon\rightarrow 0} f(t, x_1,v_1)\cdots f(t, x_s,v_s) f ( t , x 1 , v 1 , ⋯ , x s , v s ) ≈ ε → 0 f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s )
在上面的图中, 箭头 (2) 是经典的 BBGKY hierachy 的推论,感兴趣的小伙伴们可以问 deepseek 或者 ChatGPT 怎么从独立性假设和 BBGKY hierachy 推导 Boltzmann 方程,这里就不介绍啦~ 箭头 (3) 在物理上是经典的 Chapman&Enskog&Hilbert Expansion 的推论,当然,数学上严格化箭头 (3) 并不容易。对物理上的 CEH 展开感兴趣的小伙伴们同样可以问 ai ,对数学上严格证明感兴趣的可以看参考文献3(#ref_3)。
4.3. 箭头 (1),独立性假设的证明
下面我们来详细讲一讲箭头 (1) ,这是我们的主要贡献。在我们的工作之前,数学家们已经非常熟悉在演化时间比较短的情况下 t ≪ 1 t\ll 1 t ≪ 1 Lanford theorem 及其变体,参考4(#ref_4),其证明基本上是基于微扰展开的。让我们介绍一下长时间的证明会有哪些不一样。
在时间 t t t
f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + O ( ε ) f(0, x_1,v_1,\cdots, x_s,v_s) = f(0,x_1,v_1)\cdots f(0,x_s,v_s) + O\left(\varepsilon\right) f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + O ( ε ) τ \tau τ
f ( τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) + O ( ε ) f(\tau, x_1,v_1,\cdots, x_s,v_s) = f(\tau,x_1,v_1)\cdots f(\tau,x_s,v_s) + O\left(\varepsilon\right) f ( τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) + O ( ε )
f ( t , x 1 , v 1 , ⋯ , x s , v s ) = f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) + O ( ε ) ⇒ f ( t + τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( t + τ , x 1 , v 1 ) ⋯ f ( t + τ , x s , v s ) + O ( ε ) f(t, x_1,v_1,\cdots, x_s,v_s) = f(t,x_1,v_1)\cdots f(t,x_s,v_s) + O\left(\varepsilon\right) \Rightarrow f(t+\tau, x_1,v_1,\cdots, x_s,v_s) = f(t+\tau,x_1,v_1)\cdots f(t+\tau,x_s,v_s) + O\left(\varepsilon\right) f ( t , x 1 , v 1 , ⋯ , x s , v s ) = f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) + O ( ε ) ⇒ f ( t + τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( t + τ , x 1 , v 1 ) ⋯ f ( t + τ , x s , v s ) + O ( ε ) t = τ , 2 τ , 3 τ , ⋯ t = \tau, 2\tau, 3\tau, \cdots t = τ , 2 τ , 3 τ , ⋯
f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + O ( ε ) ⇒ f ( τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) + O ( ε ) ⇒ f ( 2 τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( 2 τ , x 1 , v 1 ) ⋯ f ( 2 τ , x s , v s ) + O ( ε ) ⇒ f ( 3 τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( 3 τ , x 1 , v 1 ) ⋯ f ( 3 τ , x s , v s ) + O ( ε ) ⇒ ⋯ f(0, x_1,v_1,\cdots, x_s,v_s) = f(0,x_1,v_1)\cdots f(0,x_s,v_s) + O\left(\varepsilon\right) \Rightarrow f(\tau, x_1,v_1,\cdots, x_s,v_s) = f(\tau,x_1,v_1)\cdots f(\tau,x_s,v_s) + O\left(\varepsilon\right) \Rightarrow f(2\tau, x_1,v_1,\cdots, x_s,v_s) = f(2\tau,x_1,v_1)\cdots f(2\tau,x_s,v_s) + O\left(\varepsilon\right) \Rightarrow f(3\tau, x_1,v_1,\cdots, x_s,v_s) = f(3\tau,x_1,v_1)\cdots f(3\tau,x_s,v_s) + O\left(\varepsilon\right) \Rightarrow\cdots f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + O ( ε ) ⇒ f ( τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) + O ( ε ) ⇒ f ( 2 τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( 2 τ , x 1 , v 1 ) ⋯ f ( 2 τ , x s , v s ) + O ( ε ) ⇒ f ( 3 τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( 3 τ , x 1 , v 1 ) ⋯ f ( 3 τ , x s , v s ) + O ( ε ) ⇒ ⋯
以上的证明当然是不管用的,最大的问题是,如果类似的想法真的管用,假设 O ( ε ) O\left(\varepsilon\right) O ( ε )
f ( t , x 1 , v 1 , ⋯ , x s , v s ) = f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) + O ( ε ) ⇒ f ( t ± τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( t + τ , x 1 , v 1 ) ⋯ f ( t + τ , x s , v s ) + O ( ε ) f(t, x_1,v_1,\cdots, x_s,v_s) = f(t,x_1,v_1)\cdots f(t,x_s,v_s) + O\left(\varepsilon\right) \Rightarrow f(t\pm\tau, x_1,v_1,\cdots, x_s,v_s) = f(t+\tau,x_1,v_1)\cdots f(t+\tau,x_s,v_s) + O\left(\varepsilon\right) f ( t , x 1 , v 1 , ⋯ , x s , v s ) = f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) + O ( ε ) ⇒ f ( t ± τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( t + τ , x 1 , v 1 ) ⋯ f ( t + τ , x s , v s ) + O ( ε ) ± \pm ±
在上式中取 t = τ t = \tau t = τ f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 2 τ , x 1 , v 1 ) ⋯ f ( 2 τ , x s , v s ) + O ( ε ) f(0, x_1,v_1,\cdots, x_s,v_s) = f(2\tau,x_1,v_1)\cdots f(2\tau,x_s,v_s) + O\left(\varepsilon\right) f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 2 τ , x 1 , v 1 ) ⋯ f ( 2 τ , x s , v s ) + O ( ε ) τ \tau τ f ( t , x , v ) f(t,x,v) f ( t , x , v )
以上的论证的问题主要出现在这个误差项 O ( ε ) O\left(\varepsilon\right) O ( ε )
f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + O L ∞ ( ε ) ⇒ f ( τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) + O L 1 ( ε ) f(0, x_1,v_1,\cdots, x_s,v_s) = f(0,x_1,v_1)\cdots f(0,x_s,v_s) + O_{L^\infty}\left(\varepsilon\right) \Rightarrow f(\tau, x_1,v_1,\cdots, x_s,v_s) = f(\tau,x_1,v_1)\cdots f(\tau,x_s,v_s) + O_{L^1}\left(\varepsilon\right) f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + O L ∞ ( ε ) ⇒ f ( τ , x 1 , v 1 , ⋯ , x s , v s ) = f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) + O L 1 ( ε ) L 1 L^1 L 1 f ( τ , x 1 , v 1 , ⋯ , x s , v s ) f(\tau, x_1,v_1,\cdots, x_s,v_s) f ( τ , x 1 , v 1 , ⋯ , x s , v s ) f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) f(\tau,x_1,v_1)\cdots f(\tau,x_s,v_s) f ( τ , x 1 , v 1 ) ⋯ f ( τ , x s , v s ) 小概率事件 上不相等,在这个小概率事件外面,他们几乎完全相等,在这个小概率事件里面,他们完全不相等。
但不管怎么样,因为前后的误差形式 O L ∞ ( ε ) O_{L^\infty}\left(\varepsilon\right) O L ∞ ( ε ) O L 1 ( ε ) O_{L^1}\left(\varepsilon\right) O L 1 ( ε ) τ \tau τ 2 τ 2\tau 2 τ
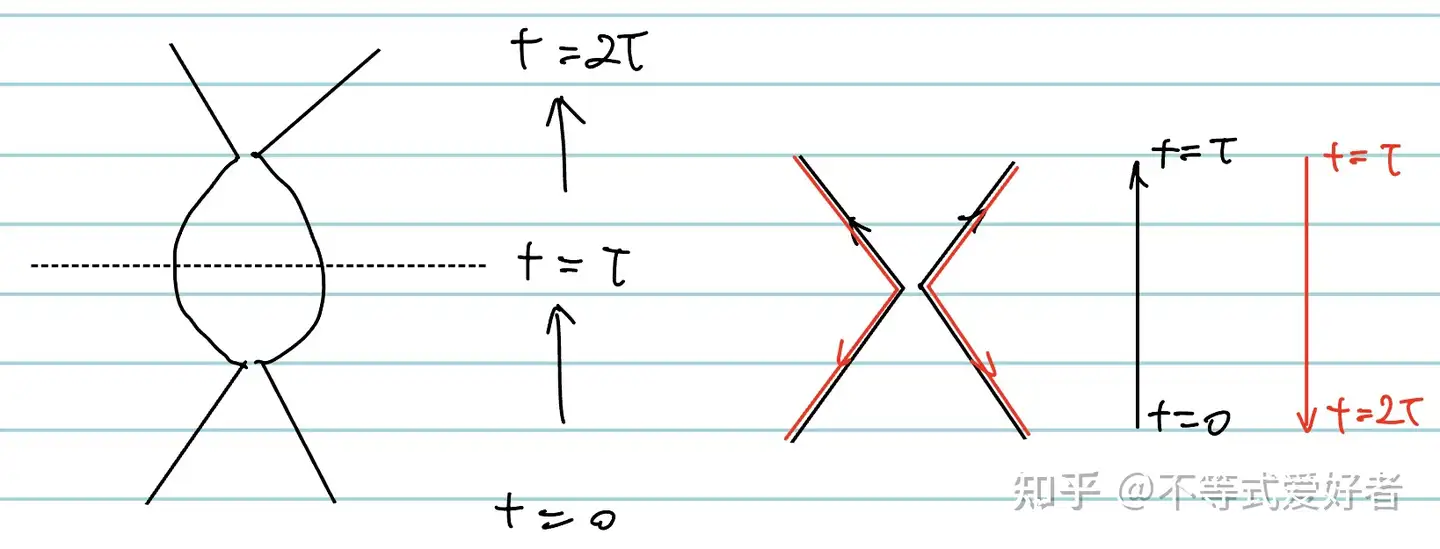
误差 O L 1 ( ε ) O_{L^1}\left(\varepsilon\right) O L 1 ( ε ) [ 0 , τ ] [0, \tau] [ 0 , τ ]
我们可以考虑在 τ \tau τ
如果我们向前走,那么在 [ τ , 2 τ ] [\tau, 2\tau] [ τ , 2 τ ] [ 0 , τ ] [0, \tau] [ 0 , τ ]
但是如果我们向后走,小球们只会原路返回,那么在 [ τ , 2 τ ] [\tau, 2\tau] [ τ , 2 τ ]
左边为在τ \tau τ
所以我们看到,刻画这个误差 O L 1 ( ε ) O_{L^1}\left(\varepsilon\right) O L 1 ( ε ) cumulant ansatz ,(关于cumulant,可以询问一下 ai )。具体来说,我们 prove
f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + ∑ ∅ ≠ H ⊆ { 1 , … , s } ( ∏ j ∉ H f A ( 0 , x j , v j ) ) E H ( 0 , ( x j , v j ) j ∈ H ) f(0, x_1,v_1,\cdots, x_s,v_s) = f(0,x_1,v_1)\cdots f(0,x_s,v_s) + \sum_{\varnothing\neq H\subseteq\{1,\dots, s\}} \left(\prod_{j\notin H} f^{\mathcal{A}}(0, x_j,v_j)\right) E_H\left(0, (x_j,v_j)_{j\in H}\right) f ( 0 , x 1 , v 1 , ⋯ , x s , v s ) = f ( 0 , x 1 , v 1 ) ⋯ f ( 0 , x s , v s ) + ∑ ∅ = H ⊆ { 1 , … , s } ( ∏ j ∈ / H f A ( 0 , x j , v j ) ) E H ( 0 , ( x j , v j ) j ∈ H )
f ( t , x 1 , v 1 , ⋯ , x s , v s ) = f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) + ∑ ∅ ≠ H ⊆ { 1 , … , s } ( ∏ j ∉ H f A ( t , x j , v j ) ) E H ( t , ( x j , v j ) j ∈ H ) f(t, x_1,v_1,\cdots, x_s,v_s) = f(t,x_1,v_1)\cdots f(t,x_s,v_s) + \sum_{\varnothing\neq H\subseteq\{1,\dots, s\}} \left(\prod_{j\notin H} f^{\mathcal{A}}(t, x_j,v_j)\right) E_H\left(t, (x_j,v_j)_{j\in H}\right) f ( t , x 1 , v 1 , ⋯ , x s , v s ) = f ( t , x 1 , v 1 ) ⋯ f ( t , x s , v s ) + ∑ ∅ = H ⊆ { 1 , … , s } ( ∏ j ∈ / H f A ( t , x j , v j ) ) E H ( t , ( x j , v j ) j ∈ H )
这里 E H ( t , ( x j , v j ) j ∈ H ) E_H\left(t, (x_j,v_j)_{j\in H}\right) E H ( t , ( x j , v j ) j ∈ H ) O L 1 ( ε ) O_{L^1}\left(\varepsilon\right) O L 1 ( ε ) E H ( t , ( x j , v j ) j ∈ H ) E_H\left(t, (x_j,v_j)_{j\in H}\right) E H ( t , ( x j , v j ) j ∈ H ) Feynman 图 表示,并且在我们分析了所有的任意高阶费曼图 之后,我们成功地证明了任意长时间的独立性假设。再结合已知的结果,我们成功地从牛顿运动定律推导出了流体方程。
4.4 在物理学上最重要的新观察
系统的时间不可逆性是 cumulant 以及高阶 Feynman 图的特殊结构的推论!
5. 网友的理解
非常感谢热心网友对我们工作的解释,大家对我们的工作都有很好的理解!这里我简单纠正一些不太正确的理解,或者补充说明一些不完整的理解。
@笠道梓
大神解释说,“硬球系统只有接触力,那么有长程力的系统又如何呢?Boltzmann方程仍然是描述这类系统的很好的有效理论吗?这些还需要未来去探索。” ------ 这是一个好的问题,硬球散射本身并不本质,我们的工作很容易推广到具有短程力的位势上面。但是对于长程散射,目前我们的方法需要本质性改进,我们对此理解还不深刻~
@笠道梓
大神解释说,“要进行数学上严格的证明,仔细考察级数展开的收敛性当然是必要的,也涉及很多微妙的数学技术问题,解决这些问题是艰巨的挑战。” ------ 级数展开主要是短时间 Lanford theorem 中涉及的证明技巧,在长时间的情况,我们虽然用级数展开,但是证明中更重要的是对 Feynman 图和时间不可逆性的理解,不完全只需要运用数学上的技巧。
@UprivateTA
大神解释说,“难的情况不应该是任何时间小区间内碰撞关联图都是接近完全图情况吗?” ------ 小区间内碰撞关联图都是接近完全图是简单的,难的是跨区间的情况,有点类似于二分图。
@qwety ed
大神解释说,“但直觉上只要是还在maxwellian 平衡态附近的,它依然可以用统计物理(Boltzmann 动能理论)来处理。” ------ maxwellian 平衡态附近的 Boltzmann 方程长时间推导很早就被证出来了,虽然不足以强到推出流体方程,这一点可以参考文献5(#ref_5)。我们的工作主要还是考虑任意非平衡态的情况。
@qwety ed
大神解释说,“实际上希尔伯特 问的是相变问题,percolation问题可能都比这个例证强” ------ Hilbert 第六问题主要是关于非平衡态统计物理的问题,和相变问题关系不大。当然在相互作用位势 Φ \Phi Φ
6. Q&A
非常感谢大家对我们工作的关心!评论区里面有很多非常有价值的问题,我这里统一回答一下。
@流云栖树
如果动力学是确定性的,无限精度下正向时间的第二次碰撞也应该是概率为1的事件。有点没明白这里的概率性源自哪里?怎么从确定性方程里面获得?
@CZRorz
如果初值不是随机的话,如何make sense玻尔兹曼方程 里的概率密度函数呢?
考虑一个物理量 F ( x , v ) F(x, v) F ( x , v ) 1 N ∑ i = 1 N F ( x i ( t ) , v i ( t ) ) \frac{1}{N}\sum_{i = 1}^N F(x_i(t), v_i(t)) N 1 ∑ i = 1 N F ( x i ( t ) , v i ( t )) E ( 1 N ∑ i = 1 N F ( x i ( t ) , v i ( t ) ) ) = ∫ F ( x 1 , v 1 ) f ( t , x 1 , v 1 ) \mathbb{E}\left(\frac{1}{N}\sum_{i = 1}^N F(x_i(t), v_i(t))\right) = \int F(x_1, v_1) f(t, x_1, v_1) E ( N 1 ∑ i = 1 N F ( x i ( t ) , v i ( t )) ) = ∫ F ( x 1 , v 1 ) f ( t , x 1 , v 1 ) f ( t , x 1 , v 1 ) f(t, x_1, v_1) f ( t , x 1 , v 1 )
我们这篇文章证明了 f ( t , x 1 , v 1 ) ≈ ε n ( t , x 1 , v 1 ) f(t, x_1, v_1) \approx_{\varepsilon} n(t, x_1, v_1) f ( t , x 1 , v 1 ) ≈ ε n ( t , x 1 , v 1 ) n ( t , x 1 , v 1 ) n(t, x_1, v_1) n ( t , x 1 , v 1 ) E ( 1 N ∑ i = 1 N F ( x i ( t ) , v i ( t ) ) ) ≈ ε ∫ F ( x 1 , v 1 ) n ( t , x 1 , v 1 ) \mathbb{E}\left(\frac{1}{N}\sum_{i = 1}^N F(x_i(t), v_i(t)) \right) \approx_{\varepsilon} \int F(x_1, v_1) n(t, x_1, v_1) E ( N 1 ∑ i = 1 N F ( x i ( t ) , v i ( t )) ) ≈ ε ∫ F ( x 1 , v 1 ) n ( t , x 1 , v 1 )
E ( 1 N ∑ i = 1 N F ( x i ( t ) , v i ( t ) ) − ∫ F ( x 1 , v 1 ) n ( t , x 1 , v 1 ) ) ≈ ε 0 \mathbb{E}\left(\frac{1}{N}\sum_{i = 1}^N F(x_i(t), v_i(t)) - \int F(x_1, v_1) n(t, x_1, v_1)\right) \approx_{\varepsilon} 0 E ( N 1 ∑ i = 1 N F ( x i ( t ) , v i ( t )) − ∫ F ( x 1 , v 1 ) n ( t , x 1 , v 1 ) ) ≈ ε 0
E ∣ 1 N ∑ i = 1 N F ( x i ( t ) , v i ( t ) ) − ∫ F ( x 1 , v 1 ) n ( t , x 1 , v 1 ) ∣ 2 ≈ ε 0 \mathbb{E}\left|\frac{1}{N}\sum_{i = 1}^N F(x_i(t), v_i(t)) - \int F(x_1, v_1) n(t, x_1, v_1)\right|^2 \approx_{\varepsilon} 0 E N 1 ∑ i = 1 N F ( x i ( t ) , v i ( t )) − ∫ F ( x 1 , v 1 ) n ( t , x 1 , v 1 ) 2 ≈ ε 0 1 N ∑ i = 1 N F ( x i ( t ) , v i ( t ) ) \frac{1}{N}\sum_{i = 1}^N F(x_i(t), v_i(t)) N 1 ∑ i = 1 N F ( x i ( t ) , v i ( t )) O ( ε ) O(\varepsilon) O ( ε )
这里这个“大部分初值”是必须的,因为如果考虑使得所有粒子都永远都平行运动的初值,对于这个初值,经验观测量不收敛到 Boltzmann 方程的分布。我们最多能做的就是把 “初值在一个概率为 O ( ε ) O(\varepsilon) O ( ε )
我觉得很多学物理的小伙伴的困惑,来源于经典教材里对于 ergodicity 里“零概率假设”的缺失。有些小伙伴可能认为,ergodicity 是指对任意初值,时间平均等于系综平均。这是不可能的!零概率假设几乎在任何物理系统下都是必须的。
@黄狗君
所以物理图像上说,我们现在有自信说“如果分子混沌ie独立性假设在一个时间点开始了,那它大概率会一直持续下去”,如果我没理解错的话似乎还不能确定体系怎样演化到一个满足独立性假设的状态上?感觉物理上第二个问题更加有挑战性因为第二个问题本质上是在推热力学第二定律 (但有关的kinetic equation 肯定不是玻尔兹曼了;实务中我们跑玻尔兹曼方程都是到了incoherent regime才开始的,此时问题已经是第一个问题了)
这里还是刚才的解释,独立性假设比大家想的其实要强一些。他是可以推出在一个小概率集的初值外面,在确定性的意义下 Boltzmann 方程是对的。
@灵剑
结论没有能完全理解,如何解决不可逆悖论的呢?我理解之所以流体方程里面能量会下降,其实是因为流体摩擦动能转化为内能,微观上来说也就是流体方程只描述了粒子在某个区域的平均运动形态,而忽视了这个区域中粒子各自不同的那部分(即热运动),所以只计算机械能的时候就会耗散,我理解的对吗?从这个角度上来说,可逆性的丧失似乎是因为方程只描述了粒子的一部分统计特征,而并非完整的粒子状态,随着时间推进信息会不断流失,所以流体方程是不可逆的?
这个是个非常好的问题!“方程只描述了粒子的一部分统计特征“是不可逆性的必要条件,但是不是充分条件,因为在很多N N N
这里举个会出来可逆系统的例子
d 2 x i d t 2 = − 1 N ∑ 1 ≤ i < j ≤ N ∇ Φ ( x i − x j ) \frac{d^2 x_i}{d t^2} = - \frac{1}{N}\sum_{1\le i < j\le N} \nabla \Phi(x_i-x_j) d t 2 d 2 x i = − N 1 ∑ 1 ≤ i < j ≤ N ∇Φ ( x i − x j ) Φ \Phi Φ N → ∞ N\rightarrow \infty N → ∞ ∂ t f + v ⋅ ∇ x f + F ⋅ ∇ v f = 0 \partial_t f+v \cdot \nabla_x f+F \cdot \nabla_v f=0 ∂ t f + v ⋅ ∇ x f + F ⋅ ∇ v f = 0 F : = − ∇ x Φ ∗ ∫ f d v F:=-\nabla_x \Phi * \int f d v F := − ∇ x Φ ∗ ∫ f d v
这个方程时间可逆(考虑变量代换 t → − t , v → − v t \rightarrow -t,\ v \rightarrow -v t → − t , v → − v
这个方程也是用独立性假设推出来的,只是这时独立性假设的误差始终是 O L ∞ ( ε ) O_{L^\infty}\left(\varepsilon\right) O L ∞ ( ε )
@GensokyoBot
这边仍然不是很能理解,我揣摩您这边的意思是通过刻画O L 1 ( ϵ ) O_{L^1}(\epsilon) O L 1 ( ϵ )
“将来的未知所以当成随机演化”是一个我们需要在文章里面证明的技术细节,以后有时间我可以再出篇文章好好解释一下~ 但是起码可以看到“将来的”和“过去的”很不一样是吧~
@Kango
这个硬球散射势在数学上,这个无穷是怎么处理的?
这个要打不少公式,过两天我再更新一下~